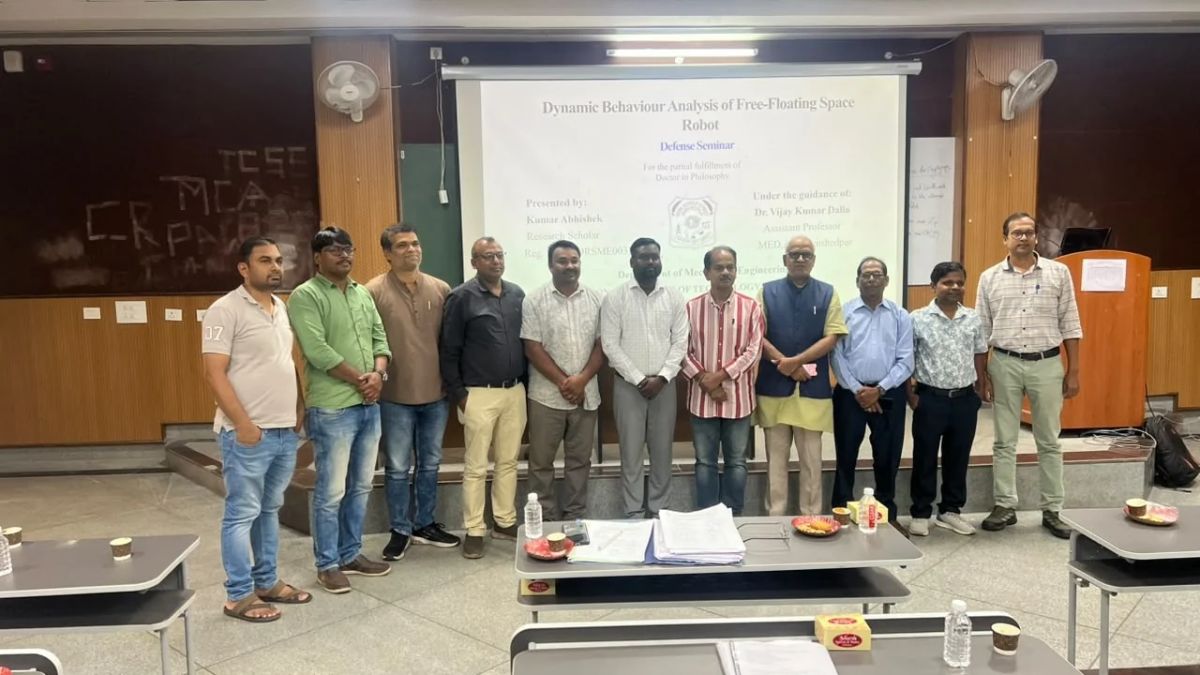
जमशेदपुर: अंतरिक्ष विज्ञान और रोबोटिक्स के क्षेत्र में तकनीकी अनुसंधान को नई दिशा देने की दिशा में राष्ट्रीय प्रौद्योगिकी संस्थान (NIT) जमशेदपुर ने एक महत्वपूर्ण उपलब्धि हासिल की है। संस्थान के यांत्रिक अभियांत्रिकी विभाग के शोधार्थी कुमार अभिषेक को उनके उत्कृष्ट शोध कार्य के लिए पीएचडी की उपाधि प्रदान की गई है। उनका शोध अंतरिक्ष में बिना किसी स्थिर आधार के स्वतंत्र रूप से कार्य करने वाले रोबोटों की गति, व्यवहार, नियंत्रण और सटीकता को बेहतर बनाने पर केंद्रित है।
कुमार अभिषेक ने अपने शोध में अंतरिक्ष में इस्तेमाल होने वाले फ्री-फ्लोटिंग स्पेस रोबोट के डायनामिक बिहेवियर यानी गतिशील व्यवहार का गहन विश्लेषण किया है। उनका शोध भविष्य के अंतरिक्ष अभियानों के लिए काफी महत्वपूर्ण माना जा रहा है। आने वाले समय में ऐसे रोबोट उपग्रहों की मरम्मत, अंतरिक्ष में उपकरणों के रखरखाव, खराब हो चुके यंत्रों की जांच और जटिल अंतरिक्ष अभियानों को पूरा करने में महत्वपूर्ण भूमिका निभा सकते हैं।
इस शोध के माध्यम से यह समझने का प्रयास किया गया है कि अंतरिक्ष में स्वतंत्र रूप से तैरने वाला रोबोट किस प्रकार अपनी गति को नियंत्रित कर सकता है और किस तरह अधिक सटीकता के साथ निर्धारित कार्य को पूरा कर सकता है। शोध के निष्कर्ष अंतरिक्ष रोबोटिक्स के साथ-साथ औद्योगिक स्वचालन और चिकित्सा रोबोटिक्स जैसे क्षेत्रों में भी उपयोगी साबित हो सकते हैं।
फ्री-फ्लोटिंग स्पेस रोबोट पर किया गया विशेष शोध
कुमार अभिषेक के शोध का शीर्षक “Dynamic Behaviour Analysis of Free-Floating Space Robot” है। इस शोध में ऐसे रोबोटों के व्यवहार का अध्ययन किया गया है, जो अंतरिक्ष में किसी स्थिर प्लेटफॉर्म या मजबूत आधार से जुड़े बिना काम करते हैं।
सामान्य तौर पर पृथ्वी पर इस्तेमाल होने वाले औद्योगिक रोबोट किसी मजबूत और स्थिर आधार पर लगाए जाते हैं। इससे उन्हें काम करते समय संतुलन बनाए रखने और निर्धारित दिशा में गति करने में आसानी होती है। लेकिन अंतरिक्ष में परिस्थितियां बिल्कुल अलग होती हैं।
अंतरिक्ष में काम करने वाले रोबोट को किसी स्थिर आधार का सहारा नहीं मिलता। जब रोबोट का कोई हिस्सा गति करता है या वह अपने हाथों और अन्य उपकरणों की मदद से किसी वस्तु को पकड़ने का प्रयास करता है, तो उसकी प्रतिक्रिया के कारण पूरा रोबोट या उससे जुड़ा अंतरिक्ष यान भी प्रभावित हो सकता है।
ऐसी परिस्थितियों में रोबोट की गति और सटीकता बनाए रखना एक बड़ी तकनीकी चुनौती होती है। कुमार अभिषेक का शोध इसी चुनौती को समझने और उसका समाधान खोजने की दिशा में महत्वपूर्ण प्रयास है।
रोबोट की गति और कार्य करने के रास्ते को बेहतर बनाने पर जोर
शोध के अंतर्गत पहला महत्वपूर्ण पहलू रोबोट की गति और उसके कार्य करने के रास्ते यानी मोशन प्लानिंग को बेहतर बनाना रहा।
अंतरिक्ष में किसी रोबोट को निर्धारित लक्ष्य तक पहुंचने के लिए केवल गति करना पर्याप्त नहीं होता, बल्कि उसे इस तरह संचालित करना भी जरूरी होता है कि वह कम समय में सुरक्षित और सटीक तरीके से अपना काम पूरा कर सके।
शोध में इस बात का अध्ययन किया गया कि रोबोट की गति को किस प्रकार अनुकूल बनाया जा सकता है, ताकि वह अपने लक्ष्य तक अधिक कुशलता से पहुंचे। इसके लिए रोबोट की स्थिति, गति और उसके विभिन्न हिस्सों के बीच होने वाले तालमेल को समझना आवश्यक है।
यह तकनीक भविष्य में उपग्रहों की मरम्मत और अंतरिक्ष में उपकरणों को जोड़ने या हटाने जैसे कार्यों में मददगार हो सकती है। ऐसे अभियानों में थोड़ी सी भी गलती महंगे उपकरणों को नुकसान पहुंचा सकती है। इसलिए रोबोट की सटीकता और नियंत्रित गति बेहद महत्वपूर्ण है।
गियर की ढील और जोड़ों की सूक्ष्म त्रुटियों का किया अध्ययन
शोध का दूसरा महत्वपूर्ण पहलू रोबोट के विभिन्न जोड़ों यानी जॉइंट्स और उनके यांत्रिक पुर्जों में मौजूद सूक्ष्म खाली जगह तथा गियर की ढील के प्रभावों का अध्ययन करना था।
किसी भी रोबोट की कार्यक्षमता उसके यांत्रिक हिस्सों की सटीकता पर निर्भर करती है। रोबोट के अलग-अलग हिस्से गियर, मोटर और जोड़ों के माध्यम से एक-दूसरे से जुड़े रहते हैं। इन पुर्जों में बहुत छोटी सी भी ढील या खाली जगह होने पर रोबोट की वास्तविक गति और निर्धारित गति में अंतर आ सकता है।
इंजीनियरिंग की भाषा में इस प्रकार की समस्या को बैकलैश कहा जाता है। यह समस्या रोबोट की स्थिति और दिशा को प्रभावित कर सकती है। विशेष रूप से अंतरिक्ष में ऐसे छोटे अंतर भी किसी जटिल अभियान के दौरान बड़ी परेशानी पैदा कर सकते हैं।
कुमार अभिषेक ने अपने शोध में इन सूक्ष्म यांत्रिक त्रुटियों के प्रभावों का विश्लेषण किया। इससे रोबोट की कार्यक्षमता को प्रभावित करने वाले कारणों को बेहतर ढंग से समझने में मदद मिल सकती है।
स्थिर आधार और अंतरिक्ष में स्वतंत्र रोबोट की कार्यक्षमता की तुलना
शोध का तीसरा प्रमुख पहलू स्थिर आधार पर काम करने वाले रोबोट और अंतरिक्ष में स्वतंत्र रूप से तैरने वाले रोबोटों की कार्यक्षमता की तुलना करना था।
पृथ्वी पर औद्योगिक रोबोट आमतौर पर एक मजबूत आधार पर स्थापित होते हैं। उनके काम करने के दौरान उत्पन्न होने वाली प्रतिक्रियाओं का प्रभाव सीमित रहता है। इसके विपरीत, अंतरिक्ष में स्वतंत्र रूप से काम करने वाले रोबोट के किसी एक हिस्से की गति भी पूरे सिस्टम की स्थिति को प्रभावित कर सकती है।
उदाहरण के तौर पर, यदि अंतरिक्ष में कोई रोबोट अपने रोबोटिक आर्म को आगे बढ़ाकर किसी उपग्रह के एक हिस्से को पकड़ता है, तो इस क्रिया के कारण रोबोट के मुख्य ढांचे में भी हलचल पैदा हो सकती है।
इसलिए ऐसे रोबोटों के डिजाइन और नियंत्रण में अतिरिक्त सावधानी की जरूरत होती है। शोध के माध्यम से दोनों प्रकार के रोबोटों के व्यवहार और उनकी सटीकता के बीच अंतर को समझने का प्रयास किया गया।
रोबोट की गति से अंतरिक्ष यान में भी पैदा होती है हलचल
इस शोध का एक महत्वपूर्ण निष्कर्ष यह है कि अंतरिक्ष में काम करने वाले रोबोट की सटीकता केवल उसके पुर्जों की गुणवत्ता पर निर्भर नहीं करती। रोबोट की अपनी गति के कारण अंतरिक्ष यान या उसके आधार में उत्पन्न होने वाली हलचल भी उसके कार्य को प्रभावित कर सकती है।
यही कारण है कि फ्री-फ्लोटिंग स्पेस रोबोट के नियंत्रण को सामान्य औद्योगिक रोबोट की तुलना में अधिक जटिल माना जाता है।
यदि रोबोट किसी वस्तु को पकड़ने या किसी उपकरण की मरम्मत करने के दौरान अपनी गति को ठीक से नियंत्रित नहीं कर पाता है, तो उसके कारण पूरा सिस्टम प्रभावित हो सकता है। ऐसी स्थिति में लक्ष्य की स्थिति बदल सकती है और कार्य की सटीकता कम हो सकती है।
शोध में इन सभी पहलुओं को ध्यान में रखते हुए रोबोट की गति, स्थिति और नियंत्रण को बेहतर बनाने की संभावनाओं का अध्ययन किया गया है।
भविष्य के अंतरिक्ष अभियानों में मिल सकती है बड़ी मदद
कुमार अभिषेक का यह शोध भविष्य में अंतरिक्ष रोबोटिक्स के क्षेत्र में महत्वपूर्ण योगदान दे सकता है। आने वाले समय में अंतरिक्ष अभियानों की संख्या बढ़ने के साथ ऐसे रोबोटों की आवश्यकता भी बढ़ेगी, जो अंतरिक्ष में कठिन परिस्थितियों के बीच स्वतंत्र रूप से काम कर सकें।
इन रोबोटों की मदद से कई महत्वपूर्ण कार्य किए जा सकते हैं।
- उपग्रहों की मरम्मत: अंतरिक्ष में खराब हो चुके उपग्रहों की जांच और मरम्मत में सहायता।
- उपकरणों का रखरखाव: अंतरिक्ष स्टेशन और अन्य अंतरिक्ष संरचनाओं में लगे उपकरणों की देखभाल।
- जटिल अंतरिक्ष अभियान: ऐसे कार्यों को पूरा करना, जहां मानव अंतरिक्ष यात्रियों के लिए पहुंचना कठिन हो।
- सटीक नियंत्रण: अंतरिक्ष में रोबोट की गति और स्थिति को बेहतर तरीके से नियंत्रित करना।
- सुरक्षा में सुधार: रोबोट की अनियंत्रित गति और उससे उत्पन्न होने वाली संभावित समस्याओं को कम करने में मदद।
इसके अलावा शोध के निष्कर्ष औद्योगिक स्वचालन और चिकित्सा रोबोटिक्स जैसे क्षेत्रों में भी तकनीकी विकास के लिए उपयोगी हो सकते हैं।
IIT पलक्कड़ के प्रोफेसर ने की शोध की सराहना
कुमार अभिषेक के शोध कार्य का बाह्य मूल्यांकन प्रो. संथाकुमार मोहन ने किया। वे केरल स्थित भारतीय प्रौद्योगिकी संस्थान (IIT) पलक्कड़ के सेंटर ऑफ रोबोटिक्स से जुड़े हैं।
उन्होंने शोध की तकनीकी गुणवत्ता, वैज्ञानिक दृष्टिकोण और उसके संभावित योगदान की विशेष सराहना की। यह मूल्यांकन शोध की अकादमिक और तकनीकी महत्ता को दर्शाता है।
शोध का सफलतापूर्वक पूरा होना कुमार अभिषेक की मेहनत, वैज्ञानिक सोच और उन्नत तकनीकी विषयों पर उनकी गहरी समझ का परिणाम है।
डॉ. विजय कुमार डल्ला के मार्गदर्शन में पूरा हुआ शोध
यह महत्वपूर्ण शोध कार्य शोध निर्देशक डॉ. विजय कुमार डल्ला के कुशल मार्गदर्शन में संपन्न हुआ। उनके निर्देशन में कुमार अभिषेक ने अंतरिक्ष रोबोटिक्स जैसे जटिल विषय पर अध्ययन और अनुसंधान किया।
इस अवसर पर NIT जमशेदपुर के यांत्रिक अभियांत्रिकी विभाग के विभागाध्यक्ष प्रो. संजय, प्रो. आर. वी. शर्मा सहित विभाग के कई प्रतिष्ठित प्रोफेसर और संकाय सदस्य उपस्थित रहे।
शोधार्थी को पीएचडी की उपाधि मिलने पर विभाग के शिक्षकों और संस्थान के सदस्यों ने प्रसन्नता व्यक्त की। इस उपलब्धि को संस्थान की शोध एवं नवाचार संबंधी गतिविधियों के लिए महत्वपूर्ण माना जा रहा है।
तकनीकी अनुसंधान के क्षेत्र में NIT जमशेदपुर की बढ़ती पहचान
राष्ट्रीय प्रौद्योगिकी संस्थान जमशेदपुर शिक्षा के साथ-साथ उन्नत तकनीकी अनुसंधान और नवाचार के क्षेत्र में भी अपनी पहचान मजबूत कर रहा है। संस्थान के शोधार्थियों द्वारा रोबोटिक्स, इंजीनियरिंग और आधुनिक तकनीक से जुड़े विषयों पर किया जा रहा शोध देश की वैज्ञानिक प्रगति में योगदान दे रहा है।
कुमार अभिषेक की पीएचडी उपलब्धि इसी दिशा में एक महत्वपूर्ण कदम है। उनका शोध यह दिखाता है कि भारतीय तकनीकी संस्थानों में ऐसे विषयों पर गंभीर अनुसंधान हो रहा है, जिनका भविष्य में अंतरिक्ष विज्ञान और आधुनिक तकनीक के क्षेत्र में व्यापक उपयोग हो सकता है।